Roboty humanoidalne coraz bardziej przypominają ludzi. Nowa technologia daje im zmysł dotyku
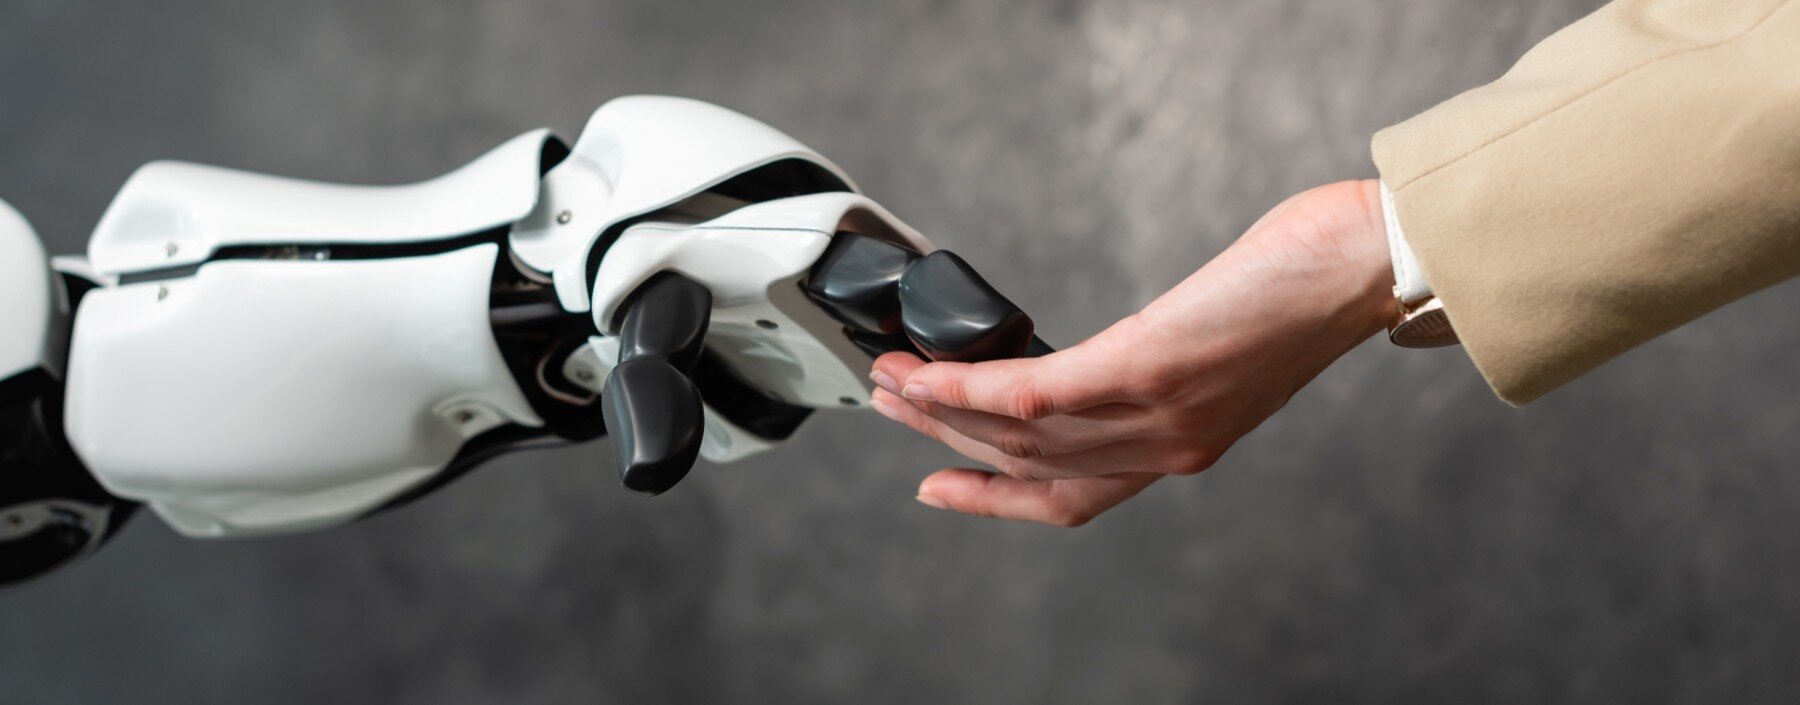
Robot nie musi już polegać wyłącznie na kamerach, żeby orientować się w swoim otoczeniu. Naukowcy z Hongkongu opracowali ramię EmArm, które potrafi rozpoznawać dotyk dzięki elastycznej skórze sensorycznej i algorytmom sztucznej inteligencji. Maszyna wykrywa kontakt z przeszkodami, analizuje rodzaj nacisku i może zmienić tor ruchu. Co za tym idzie roboty w przyszłości będą mogły lepiej radzić sobie w sytuacjach, w których samo obserwowanie otoczenia już nie wystarcza.

Robotyczne ramię, które rozpoznaje dotyk
EmArm to projekt, za którym stoją naukowcy z Uniwersytetu Nauki i Technologii w Hongkongu (HKUST). Ci zamiast ograniczać czujniki do samego chwytaka, pokryli dużą część ramienia elastyczną warstwą skóry, która reaguje na kontakt w czasie rzeczywistym. Jej powierzchnia przekracza 71 tys. mm kwadratowych i jest to istotna różnica, bo robot może zetknąć się z przeszkodą nie tylko końcówką mechanizmu, lecz także bokiem samej konstrukcji. W ciasnym pomieszczeniu czy przy pracy wśród innych urządzeń taka informacja może mieć zmienić dosłownie wszystko.
Na co przekłada się to w praktyce? EmArm potrafi rozróżniać różne rodzaje dotyku, między innymi głaskanie, szczypanie, szturchanie, łaskotanie i uderzanie. Oczywiście, nie oznacza to od razu, że maszyna odczuwa je identycznie jak człowiek. W tym przypadku czujniki rejestrują bodźce, a system analizuje ich charakter. Jednocześnie, co warto odnotować, według wyników badań skuteczność rozpoznawania dotyku wyniosła aż 97,9%. Jest to świetny rezultat, ale warto pamiętać, że test laboratoryjny nie jest tym samym co wielogodzinna praca w fabryce czy mieszkaniu. Dopiero dalsze próby pokażą, jak dobrze rozwiązanie sprawdzi się poza kontrolowanymi warunkami.
No dobrze, ale dlaczego robotom potrzebny jest dotyk, skoro mają kamery i coraz lepsze systemy sztucznej inteligencji? To proste. Wystarczy wyobrazić sobie maszynę przenoszącą pudełko. Obraz pozwala jej ocenić położenie przedmiotu, ale nie zawsze jest wystarczający, by stwierdzić, czy jest on chociażby delikatny. Podobny problem pojawia się wtedy, gdy ramię zahacza o mebel lub inne urządzenie. Dodatkowe czujniki mogą zatem dostarczyć informacji, których nie da się uzyskać wyłącznie na podstawie obrazu. Badacze sprawdzili, jak EmArm radzi sobie w takich sytuacjach.
Kiedy ramię napotykało przeszkodę, potrafiło zmienić tor ruchu. W innym teście musiało utrzymać piłkę do koszykówki umieszczoną niesymetrycznie na konstrukcji i odpowiednio skorygować swoje położenie. I to właśnie takie, z pozoru błahe zadania pokazują praktyczną wartość nowego rozwiązania. Robot humanoidalny nie musi jedynie wykonywać wcześniej zaprogramowanych ruchów. Może też reagować na to, co wydarzy się podczas ich realizacji. W przypadku maszyn współpracujących z ludźmi taka zdolność może być równie ważna jak precyzja czy szybkość działania.

Od sztucznej skóry do robotów humanoidalnych
Warto zauważyć, że na ramieniu projektanci nie kończą. Podobny kierunek rozwoju widać chociażby w przypadku UBTECH U1. Chiński robot humanoidalny został zaprojektowany z myślą o kontakcie z człowiekiem, a nie tylko wykonywaniu zadań w fabryce. Otrzymał silikonową powłokę biomimetyczną, a jego systemy mają pomagać w rozpoznawaniu emocji i prowadzeniu rozmów. To nie to samo co sensoryczna skóra EmArm, ale oba projekty pokazują, że konstruktorzy coraz większą uwagę poświęcają interakcji między maszyną a człowiekiem. Bo sam realistyczny wygląd nie wystarczy, jeśli robot ma funkcjonować w naszym otoczeniu. Liczy się również sposób, w jaki odbiera sygnały i reaguje na zachowanie drugiej strony.
Zgoła inny, ale również ważny przykład stanowi Phantom MK-1, amerykański humanoid testowany w Ukrainie. Dwa egzemplarze skierowano tam do zadań związanych przede wszystkim z logistyką i rozpoznaniem. Maszyny mają działać w warunkach, w których wysłanie człowieka może wiązać się z dużym ryzykiem. W takim środowisku znaczenie mają nie tylko możliwości ruchowe, lecz także zdolność do radzenia sobie z przeszkodami i zmienną sytuacją. Phantom MK-1 nie jest robotem wyposażonym w rozwiązanie EmArm, ale dobrze pokazuje, jak różne zastosowania humanoidów stawiają przed ich twórcami podobne wyzwania: maszyna musi sprawnie poruszać się w rzeczywistym świecie, a nie wyłącznie w przygotowanym wcześniej scenariuszu.
Co z tego wynika dla przyszłości robotyki?
Zasadniczo to bardzo wiele. Taka sztuczna skóra sensoryczna może znaleźć zastosowanie w robotach przemysłowych, systemach logistycznych, a w przyszłości także w maszynach pomagających ludziom w codziennych czynnościach. W każdym z tych przypadków przyda się możliwość wykrycia przypadkowego kontaktu, dostosowania siły chwytu czy ominięcia przeszkody. Nie oznacza to jednak, że roboty już wkrótce będą bezpiecznie wykonywać wszystkie zadania domowe, do tego jeszcze długa i kręta droga. Potrzebne są dalsze testy, a sama technologia musi być odpowiednio trwała i odporna na uszkodzenia.
EmArm nie sprawia, że maszyna zaczyna czuć jak człowiek. Daje jej jednak dodatkowe źródło informacji o otoczeniu, a to samo w sobie może mieć większe znaczenie, niż sugeruje sama nazwa projektu. Im lepiej robot humanoidalny będzie łączył dane z kamer, czujników i układów sterowania, tym łatwiej będzie mu reagować na sytuacje, których konstruktorzy nie przewidzieli. Zanim humanoidy staną się codziennym widokiem w domach i miejscach pracy, czeka je jeszcze sporo nauki. Rozwijanie zmysłu dotyku może okazać się jednym z ważniejszych etapów szkolenia.

Paweł Matyjewicz
Autor Media Expert
Dumny tata, pasjonat życia, kultury Azji i technologii. Od lat związany z dziennikarską branżą gier wideo. Miłośnik fantastyki wszelkiego rodzaju. Przez wielu nazywany geekiem, chociaż sam uważa, że do tego określenia mu daleko. Wielbiciel przemyślanych światów, również tych papierowych (stołowe RPG zawsze w sercu). Gdy nie pisze, prawdopodobnie przechodzi japońskiego RPGa, ogląda nowy serial lub robi długie wycieczki ze swoją piesełą o imieniu Buffy.