
Mikrorobot potrafi zrobić 10 salt w 11 sekund. AI nauczyła go zwinności owada
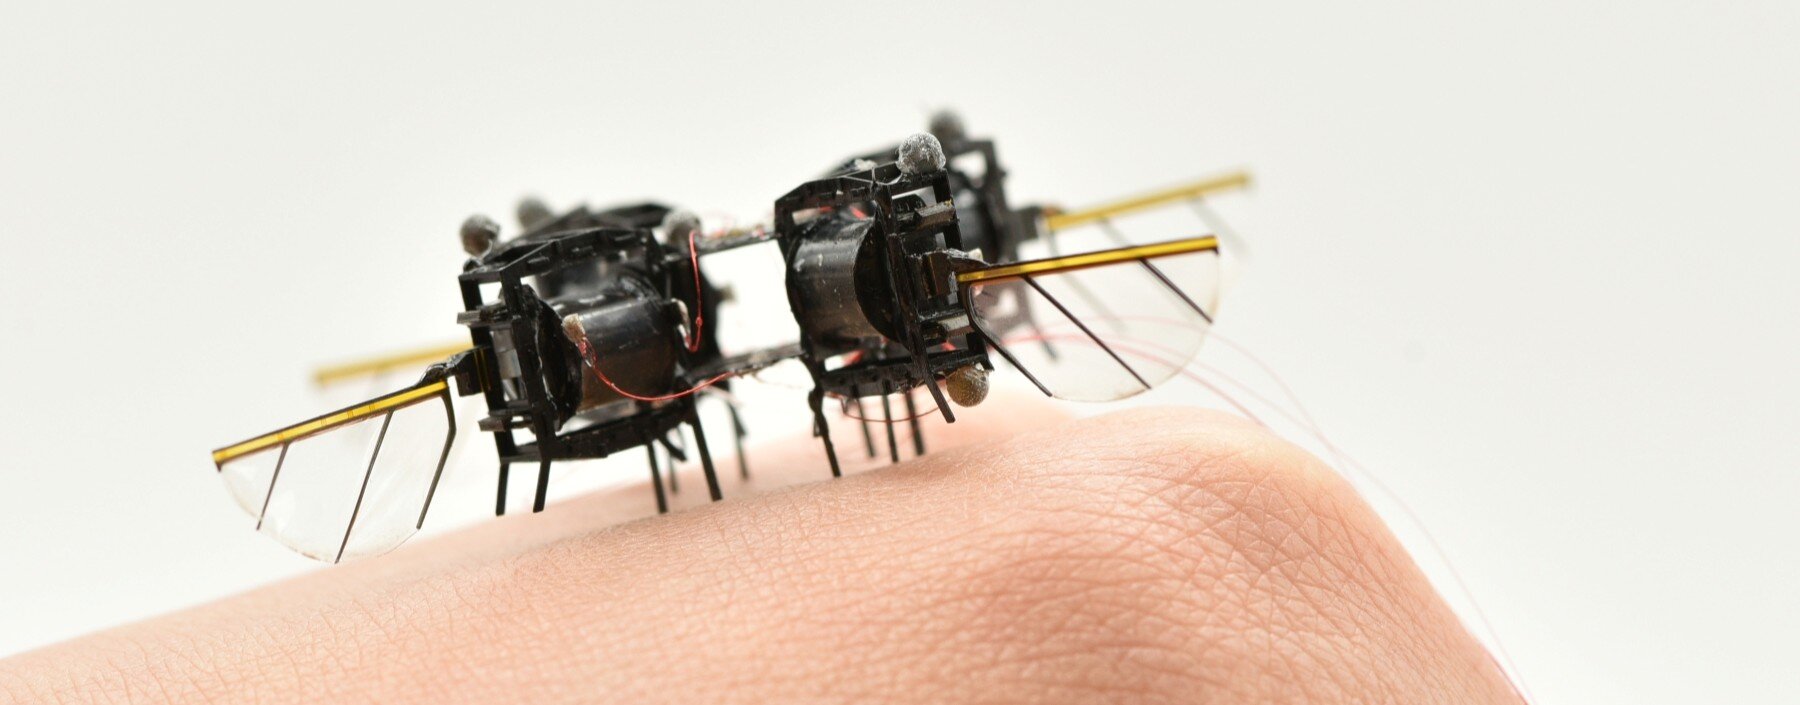
Aż chce się napisać "mały, ale wariat", bo nowy robot potrafi wykonywać manewry, z którymi jeszcze niedawno miały problem znacznie większe maszyny. Naukowcy z MIT opracowali sposób sterowania latającym mikrorobotem, który pozwolił mu gwałtownie przyspieszać, zmieniać kierunek i wykonywać serię przewrotów w powietrzu. Najbardziej efektowny wynik? Aż dziesięć salt w zaledwie 11 sekund! To naprawdę robi wrażenie.

Nowa jakość manewrowania
Miniaturowe roboty już od pewnego czasu inspirowane są światem owadów, kilkakrotnie nawet o tym pisaliśmy, ale samo skopiowanie ich rozmiaru czy sposobu poruszania się nie oznacza jeszcze, że stają się idealną podróbką natury. Tak małe konstrukcje mają bowiem bardzo niewielki margines błędu, a przy gwałtownych zmianach kierunku nawet drobne odchylenie może szybko doprowadzić do utraty kontroli nad maszyną. Wcześniejsze mikroboty potrafiły latać, ale ich ruch był jeszcze bardzo spokojny i raczej ustępował pod tym względem ich organicznym kuzynom.
I właśnie tutaj, cały na biało wjeżdża zespół z Massachusetts Institute of Technology, który postanowił rozwiązać problem nie tylko poprzez zmianę obudowy, ale również sposobu sterowania. Wykorzystany w ich próbach robot ma zaledwie 4 cm szerokości i waży mniej więcej tyle co spinacz biurowy. Korzysta też z trzepoczących skrzydełek, które są napędzane miękkimi sztucznymi mięśniami. To właśnie ich bardzo szybka praca pozwala maszynie wykonywać znacznie bardziej dynamiczne ruchy.
Ale największa różnica nie tkwi w konstrukcji, a po stronie oprogramowania. Naukowcy połączyli klasyczny model matematyczny przewidujący zachowanie maszyny z modelem sztucznej inteligencji, który może podejmować decyzje wystarczająco szybko, aby sterować lotem w czasie rzeczywistym. W efekcie robot osiągnął prędkość większą o 447%, a jego przyspieszenie wzrosło o 255% w porównaniu z wcześniejszymi wynikami zespołu.

Mikrorobot potrafi naśladować owady, dzięki AI
Szczególnie interesujący wydaje się przy tym sposób, w jaki naukowcy poradzili sobie z obliczeniami. Najpierw wykorzystali bardziej wymagający system sterowania, który na podstawie modelu fizycznego potrafił zaplanować skomplikowaną trajektorię. Jak się okazuje taki system mógł przewidywać, jak robot powinien ustawić się podczas gwałtownego skrętu czy przewrotu, ale jego działanie wymagało zbyt dużej mocy obliczeniowej, aby bezpośrednio wykorzystać go do szybkiego sterowania niewielką maszyną. Dlatego stał się on swego rodzaju nauczycielem dla modelu AI. Dzięki uczeniu przez naśladowanie sztuczna inteligencja przejęła jego sposób podejmowania decyzji, ale w znacznie lżejszej obliczeniowo formie. Podczas lotu sztuczna inteligencja otrzymuje informacje o położeniu robota i zamienia je na konkretne polecenia dotyczące m.in. siły ciągu oraz momentów obrotowych.
Rezultat robi wrażenie. Ale nie tylko dlatego, że maszyna potrafi wykonać salto. Znacznie trudniejsze jest powtarzanie tego manewru wiele razy bez utraty stabilności. Przy każdym przewrocie robot musi odpowiednio wyhamować, aby znaleźć się w dobrej pozycji do następnego ruchu. Eksperyment wykazał jednak, że mikrorobot potrafił wykonać 10 kolejnych salt w 11 sekund, pozostając około 4–5 cm od zaplanowanej trajektorii. Co więcej, badacze pokazali również manewr określany jako sakkada. Polega on na bardzo gwałtownym przechyleniu ciała, szybkim przemieszczeniu się w nowe miejsce, a następnie wykonaniu przeciwnego ruchu, który pozwala zahamować. W świecie owadów takie zachowanie pomaga błyskawicznie zmieniać położenie i utrzymywać orientację podczas lotu.
Roboty wielkości owadów mogą dostać nowe zadania
Ale dopiero teraz robi się naprawdę ciekawie. Celem projektu nie jest stworzenie efektownej zabawki wykonującej akrobacje w laboratorium, lecz opracowanie sposobu poruszania się, który w przyszłości można wykorzystać bardziej praktycznie. Potencjalne zastosowanie jest szczególnie interesujące w akcjach poszukiwawczo-ratunkowych. Po trzęsieniu ziemi czy zawaleniu budynku duże drony mogą nie być w stanie przedostać się przez szczelinę między gruzami. Maszyna wielkości owada ma tutaj znacznie więcej możliwości.
Na tym etapie trzeba jednak zachować pewną ostrożność. Robot nie jest jeszcze autonomicznym urządzeniem, które można po prostu wysłać w teren. MIT podkreśla, że obecny system sterowania działa na zewnętrznym komputerze, a nie bezpośrednio na pokładzie maszyny. To istotne ograniczenie, ponieważ miniaturowa konstrukcja ma znacznie mniejsze możliwości obliczeniowe niż duże urządzenia latające.
Co dalej? Kolejnym krokiem ma być wyposażenie mikrorobotów w pokładowe kamery i czujniki. Dzięki temu maszyna mogłaby samodzielnie analizować swoje otoczenie i poruszać się bez rozbudowanego zewnętrznego systemu śledzenia. Naukowcy chcą także sprawdzić, czy kilka takich urządzeń mogłoby jednocześnie unikać kolizji i koordynować swoje ruchy równocześnie – czyli mniej więcej właśnie jak robi to rój owadów.
Podglądanie natury przyszłością robotyki?
To zresztą szerszy kierunek rozwoju współczesnej robotyki. Naukowcy i konstruktorzy coraz częściej nie próbują wymyślać koła na nowo, lecz przyglądają się rozwiązaniom, które natura doskonaliła przez miliony lat. Dobrym przykładem jest Kawasaki Corleo, czyli koncepcyjny robot przypominający mechanicznego konia. Jego cztery niezależnie pracujące nogi mają pozwalać na sprawne pokonywanie nierównego terenu, a sposób sterowania wykorzystuje między innymi przenoszenie ciężaru ciała, podobnie jak podczas jazdy konnej. Innym ciekawym przykładem są czworonożne roboty rozwijane w Chinach, które swoim wyglądem i sposobem poruszania przypominają wilczą watahę. Konstrukcje te mogą współpracować ze sobą, a ich projekt pokazuje, że inspiracja naturą może dotyczyć nie tylko pojedynczego urządzenia, lecz także zachowania całej grupy maszyn.
Projekt MIT pokazuje więc coś ważniejszego niż efektowne salta. W przypadku tak małych maszyn sama miniaturyzacja przestaje być największym problemem. Równie istotne staje się stworzenie systemu, który potrafi błyskawicznie reagować na zmiany i wykorzystać ograniczoną moc obliczeniową. Jeśli uda się przenieść obecne możliwości z laboratorium do autonomicznego urządzenia działającego w prawdziwym środowisku, niewielkie roboty mogą dostać zadania, do których dzisiejsze drony po prostu… mogą pomarzyć. Oczywiście gdyby potrafiły to robić, ale przy tak dużym technologicznym pędzie wszystko zaczyna być możliwe.