
Robot humanoidalny UNITREE G1 Edu U10


| Tryby ruchu: | Bieganie, Chodzenie, Kucanie, Manipulacja dłońmi, Manipulacja ramionami, Taniec, Wchodzenie po schodach |
|---|---|
| Całkowita liczba stopni swobody (DoF): | 35 |
| Łączność bezprzewodowa: | Bluetooth 5.2, Wi-Fi 6 |
| Maksymalny udźwig ramienia [kg]: | 3 |
| Wysokość całkowita [cm]: | 127 |
| Czas pracy [h]: | 2 |
| LiDAR 3D: | Tak |
| Kolor: | Szaro-czarny |
Opis produktu
Robotyka pełna możliwości
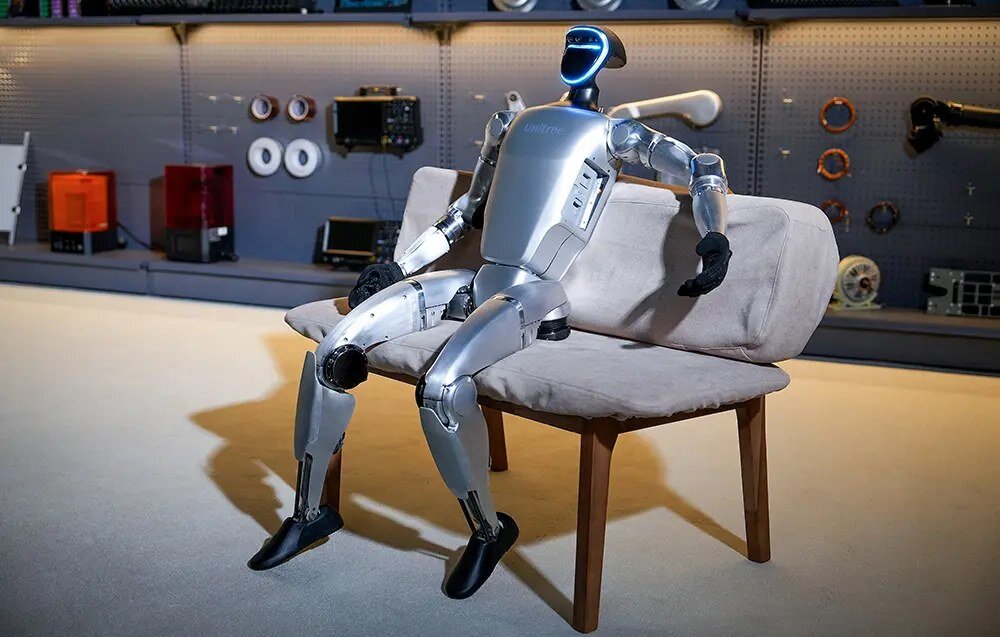
Inteligencja w zasięgu ręki
Model UNITREE G1 EDU U10 to humanoidalna platforma stworzona z myślą o procesach edukacyjnych oraz pracach badawczych. Konstrukcja charakteryzuje się wysokością 1270 mm, masą około 35 kg i dysponuje 35 stopniami swobody, co umożliwia wykonywanie sekwencji ruchowych przypominających naturalną motorykę. Maszynę wyposażono w dwie pięciopalczaste dłonie bioniczne Revo 2 Basic przeznaczone do manipulacji zewnętrznymi obiektami. System ruchowy wspierany architekturą z mocą obliczeniową do 100 TOPS wspiera obsługę procesów AI/ i testowanie algorytmów opartych na uczeniu maszynowym.
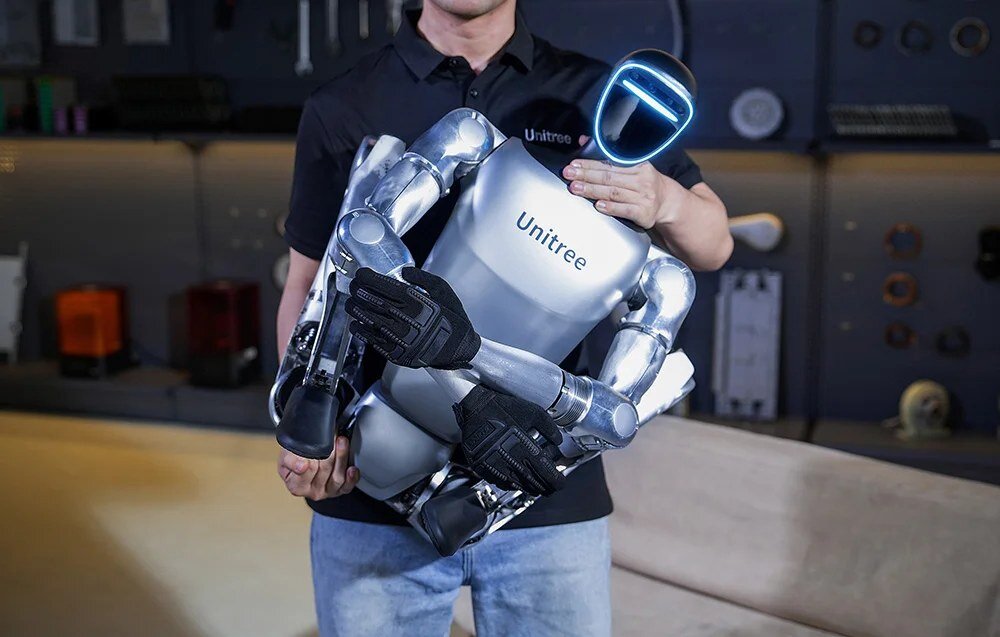
Ruch bez ograniczeń
Funkcje związane z chodzeniem, bieganiem i pokonywaniem schodów pozwalają modelowi UNITREE G1 EDU U10 na płynne przemieszczanie się w zróżnicowanym terenie. Połączenie 35 stopni swobody z pełnym zakresem pracy przegubów wpływa na zachowanie stabilności podczas przeprowadzania dynamicznych zmian postawy. Możliwość odwzorowania balansu ludzkiego ciała stanowi podstawę do eksperymentowania z koordynacją ruchową sprzętu. Wbudowane napędy kolan osiągają maksymalny moment obrotowy na poziomie 120 Nm, co wspiera pewność manewrów w trudnym środowisku.
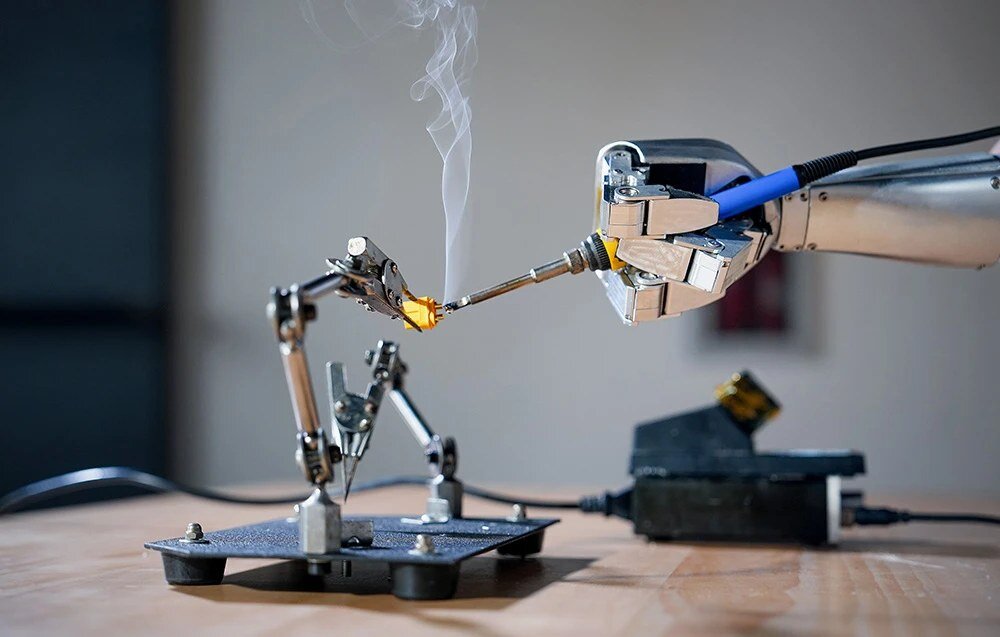
Sprawne operowanie dłońmi
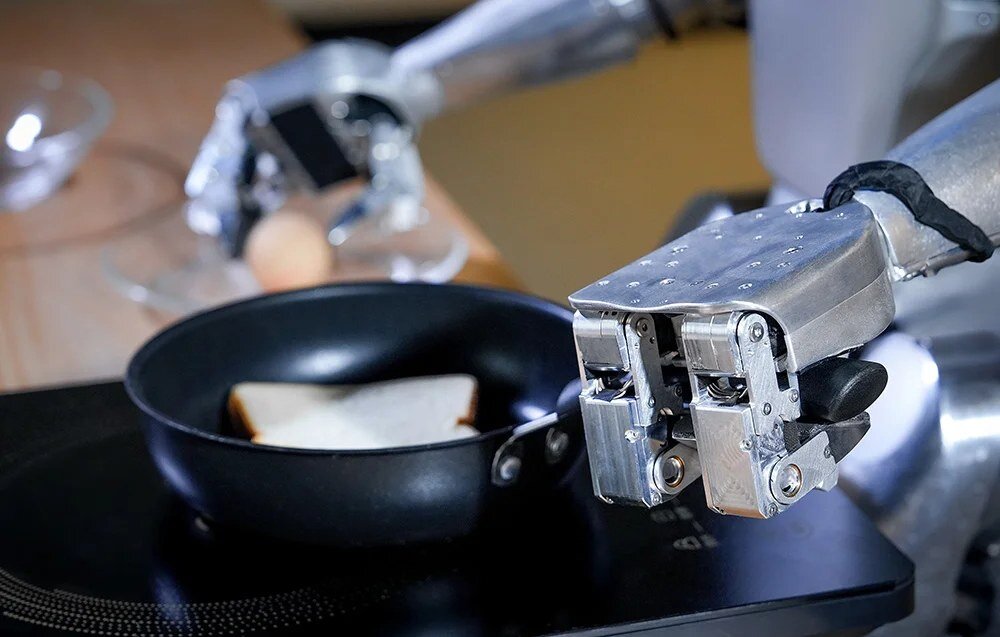
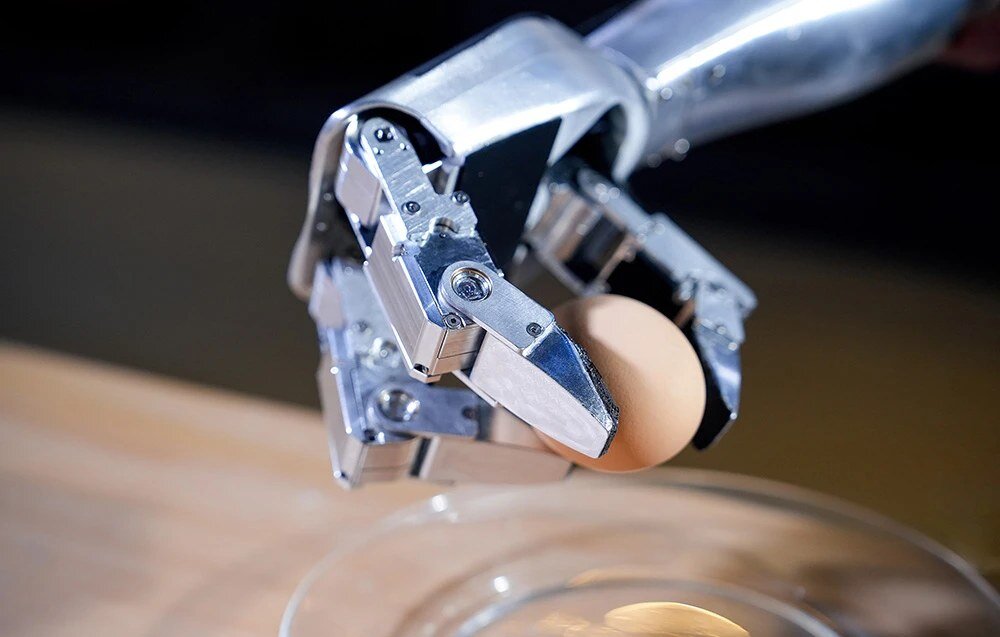
Zastosowane w modelu UNITREE G1 EDU U10 ramiona kończą się pięciopalczastymi dłońmi bionicznymi Revo 2 Basic. Konfiguracja ta opiera się na systemie sterowania siłą oraz orientacją dłoni w przestrzeni, co pozwala podnosić i przenosić obiekty o zróżnicowanej wadze, wielkości czy strukturze. Budowa narzędzi chwytnych umożliwia prowadzenie badań nad zachowaniem kończyn podczas stałego kontaktu ze środowiskiem zewnętrznym oraz wspiera tworzenie algorytmów na bazie reakcji interakcji fizycznych.
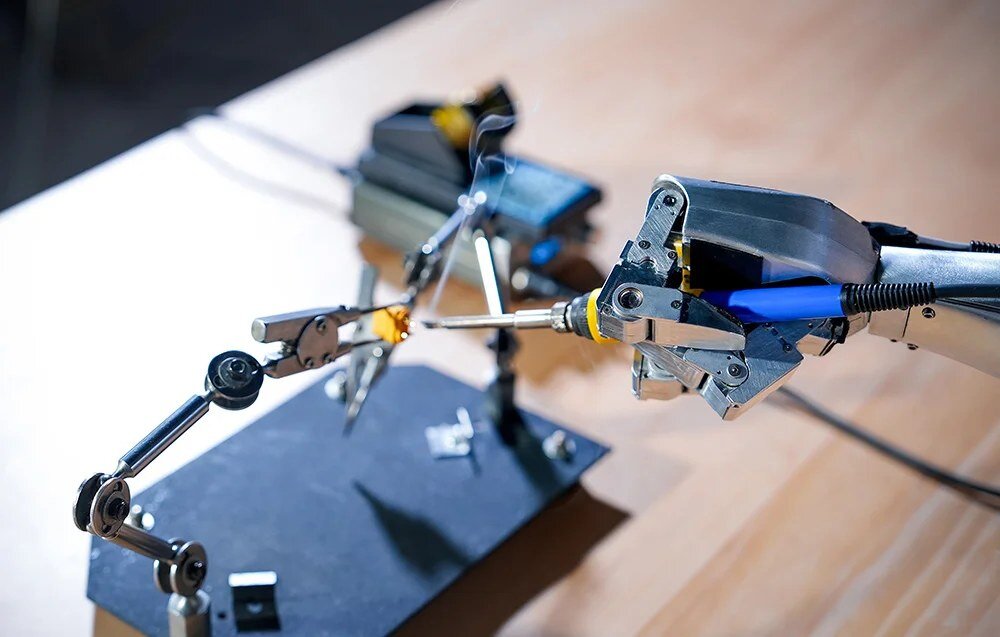
Rozwijaj własne algorytmy
Szybkie przetwarzanie danych wspierane jest przez układ operujący na bazie 8-rdzeniowego procesora oraz koprocesora o wydajności dochodzącej do 100 TOPS. Taka architektura pozwala platformie UNITREE G1 EDU U10 obsługiwać rozbudowane schematy sieci sztucznej inteligencji, w tym procesy nauczania przez naśladownictwo. Dostęp do otwartego środowiska API pozwala konstruktorom rozwijać umiejętności maszyny poprzez obserwację przy użyciu autorskich narzędzi deweloperskich. Środowisko pracy znajduje zastosowanie w zespołach pracujących w obszarze R&D.
Świadomość otoczenia
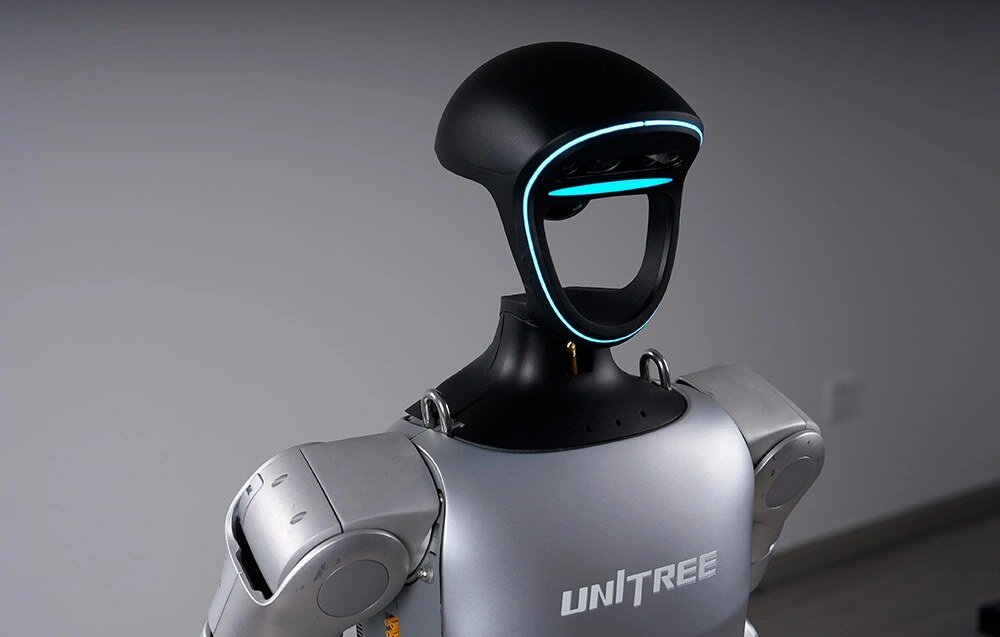
W module czołowym UNITREE G1 EDU U10 umieszczono kamerę głębi oraz skaner 3D w technologii Lidar. System pozwala na stałe analizowanie ukształtowania terenu, orientację w przestrzeni i wchodzenie w powtarzalne interakcje z obiektami w pobliżu. Komunikacja werbalna przebiega przy wykorzystaniu wbudowanych głośników stereo oraz macierzy mikrofonów, które odbierają bodźce z otoczenia. Transfer parametrów odbywa się ze wsparciem systemów łączności bezprzewodowej opartych o Wi-Fi 6 oraz interfejs Bluetooth 5.2.
Przygotowany do działania
Bateria zasila układy platformy przez około 2 godziny ciągłej pracy. Zastosowanie obudowy o standardzie szybkiego uwalniania wspiera sprawną wymianę modułu na naładowany pakiet. Budowa układu zasilającego w modelu UNITREE G1 EDU U10 charakteryzuje się ukryciem przewodów wewnątrz osi przegubów, użyciem podwójnych enkoderów oraz strefowym chłodzeniem napędów powietrzem, co wpływa na redukcję przeciążeń i poprawę sprawności elementów podczas testów. Płyta główna urządzenia wspiera przyjmowanie zewnętrznych pakietów instalacyjnych poprzez usługę Smart OTA.
Eksperymentuj i odkrywaj
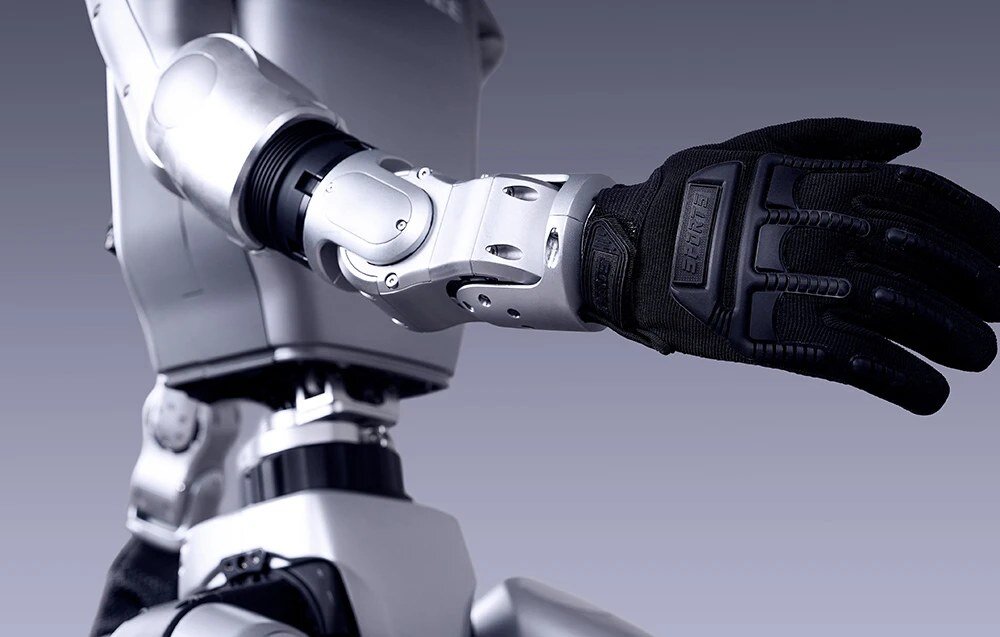
Wersja UNITREE G1 EDU U10 zachowuje funkcjonalność opcji G1 Edu, oferując przy tym innowacyjne metody budowy rąk bazujące na wykorzystaniu precyzyjnych pięciopalczastych dłoni Revo 2. Parametry fizyczne połączone z dostępem do zaawansowanego oprogramowania stanowią podstawę do działania w sektorze robotyki humanoidalnej i rozwijania procesów z dziedziny sztucznej inteligencji. Prace nad sprzętem umożliwiają kontrolowanie poziomu autonomii podczas interakcji pomiędzy człowiekiem a robotem w trakcie trwania procesu nauczania zachowań maszynowych.
Co w opakowaniu?
Zestaw obejmuje humanoidalnego robota UNITREE G1 EDU U10, bezprzewodowy kontroler, zasilacz, wyjmowany akumulator oraz instrukcję obsługi w języku polskim z warunkami gwarancji.
Zdjęcia mają charakter poglądowy.
Dane techniczne
Techniczne | |
|---|---|
| Zastosowanie: | Edukacja |
| Tryby pracy: | Autonomiczny, Manualny, Śledzenie użytkownika |
| Tryby ruchu: | Bieganie, Chodzenie, Kucanie, Manipulacja dłońmi, Manipulacja ramionami, Taniec, Wchodzenie po schodach |
| Sterowanie: | Aplikacja mobilna, Komputer, Kontroler |
| Łączność bezprzewodowa: | Bluetooth 5.2, Wi-Fi 6 |
| Łożyska przegubów: | Łożyska krzyżowe |
| Silniki przegubów: | PMSW z wewnętrznym wirnikiem |
| Rodzaj kamery: | Kamera głębi Intel RealSense D435i |
| Sensory: | Kamera głębi, Skaner laserowy 3D |
| Czas pracy [h]: | 2 |
| Całkowita liczba stopni swobody (DoF): | 35 |
| Liczba stopni swobody (DoF) - noga: | 6 |
| Liczba stopni swobody (DoF) - ramię: | 7 |
| Liczba stopni swobody (DoF) - talia: | 3 |
| Zakres ruchu: | Biodro: Pitch ±154°, Biodro: Roll od -30 do +170°, Biodro: Yaw ±158°, Kolano: od 0 do +165°, Talia: (oś Z) ±155° |
| Maksymalny moment obrotowy stawu kolanowego [Nm]: | 120 |
| Maksymalny udźwig ramienia [kg]: | 3 |
| Chłodzenie: | Lokalne chłodzenie powietrzem |
| Enkodery: | Podwójne |
| Głośnik: | Tak |
| Mikrofon: | Tak |
| Wyświetlacz: | Nie |
| Funkcje głosowe: | Tak |
| Rozpoznawanie gestów: | Tak |
| LiDAR 3D: | Tak |
| Inteligentne wykrywanie i unikanie przeszkód: | Tak |
| Aktualizacje OTA: | Tak |
| Wsparcie dla rozwoju: | Tak |
| Systemy wizyjne: | Skanowanie 360° |
| System równowagi: | Tak |
| Procesor: | 8-rdzeniowy ARM Cortex-A78AE |
| Programowanie: | C++, Python, Środowisko ROS |
| Oprogramowanie: | Kompatybilność z C++ SDK, Kompatybilność z Python SDK, Kompatybilność z ROS2 |
| Typ baterii: | Akumulator litowo-jonowy |
| Pojemność baterii [mAh]: | 9000 |
| Liczba ogniw baterii: | 13 |
| Ładowarka: | Standard (54V 5A) |
| Funkcje AI: | Tak |
| Zawiera akumulator/baterię: | Tak |
| Złącza: | RJ-45, USB-C |
| Dodatkowe informacje: | Głośniki stereo (5 W), LiDAR 3D: Livox MID-360, Pięciopalczaste dłonie bioniczne Revo 2 Basic Edition, Platforma obliczeniowa: NVIDIA Jetson Orin NX (100 TOPS) |
| Całkowita ilość serwomotorów: | 37 |
| Funkcje dodatkowe: | Wersja Professional |
| Liczba stopni swobody (DoF) - głowa: | 0 |
| Moduł obliczeniowy: | 8-rdzeniowy CPU ARM (główny/sterujący), Opcjonalnie tylny dok NVIDIA Jetson AGX Orin (275 TOPS) lub NVIDIA Jetson Thor (2070 TOPS), Wbudowany dok NVIDIA Jetson Orin NX (100 TOPS) |
| System operacyjny: | Linux (Ubuntu) + Unitree SDK |
| Transmisja wideo: | 1920 × 1080 |
Parametry | |
| Kolor: | Szaro-czarny |
| Kontroler w zestawie: | Tak |
| Model producenta: | G1 EDU U10 |
| Materiał konstrukcji: | Aluminium |
| Dołączone akcesoria: | Inteligentny akumulator, Kontroler, Ładowarka |
| Gwarancja: | 12 miesięcy |
Fizyczne | |
| Wymiary (na stojąco) [cm]: | 127 x 45 x 20 |
| Wymiary (złożony) [cm]: | 69 x 45 x 30 |
| Wysokość całkowita [cm]: | 127 |
| Długość (udo + łydka) [m]: | 0.6 |
| Rozpiętość ramion [m]: | 0.45 |
| Waga [kg]: | 35 (z akumulatorem) |
| Maksymalne obciążenie [kg]: | 3 |
Producent/podmiot odpowiedzialny | |
| Nazwa: | Innpro Robert Błędowski sp. z o.o. |
| Ulica i numer budynku: | Rudzka 65c |
| Kod pocztowy: | 44-200 |
| Miasto: | Rybnik |
| Adres elektroniczny: | kontakt@innpro.pl |
Dokumenty do pobrania | |
| Informacje o bezpieczeństwie: | |
Producent | |
| Nazwa producenta/importera: | UNITREE |
| GTIN: | 5907085529851 |